機(jī)器人ROS系統(tǒng)服務(wù) 探索“烏龜”背后的關(guān)鍵技術(shù)
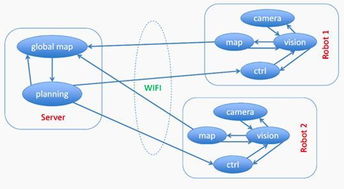
隨著機(jī)器人技術(shù)的快速發(fā)展,ROS(Robot Operating System)作為開源機(jī)器人操作系統(tǒng)已成為行業(yè)標(biāo)準(zhǔn)。其中經(jīng)典的“ROS烏龜”仿真案例不僅幫助初學(xué)者入門,更揭示了機(jī)器人系統(tǒng)的核心服務(wù)架構(gòu)。
一、ROS系統(tǒng)基礎(chǔ)架構(gòu)
ROS采用分布式計(jì)算框架,通過節(jié)點(diǎn)(Nodes)實(shí)現(xiàn)功能模塊化。每個(gè)節(jié)點(diǎn)可獨(dú)立運(yùn)行,通過話題(Topics)、服務(wù)(Services)和動(dòng)作(Actions)進(jìn)行通信。這種設(shè)計(jì)使系統(tǒng)具備高度可擴(kuò)展性和容錯(cuò)能力。
二、烏龜仿真的技術(shù)內(nèi)涵
經(jīng)典的turtlesim仿真器看似簡(jiǎn)單,實(shí)則包含了完整的ROS系統(tǒng)元素:
- 節(jié)點(diǎn)管理:/turtlesim節(jié)點(diǎn)負(fù)責(zé)可視化,/teleop_turtle節(jié)點(diǎn)處理控制
- 消息傳遞:通過/turtle1/cmd_vel話題傳遞速度指令
- 坐標(biāo)變換:實(shí)時(shí)維護(hù)烏龜在世界坐標(biāo)系中的位姿
三、核心系統(tǒng)服務(wù)詳解
- 參數(shù)服務(wù)器:集中管理配置參數(shù),支持動(dòng)態(tài)調(diào)整
- 消息記錄與回放:rosbag工具實(shí)現(xiàn)數(shù)據(jù)采集與復(fù)現(xiàn)
- 設(shè)備驅(qū)動(dòng)服務(wù):標(biāo)準(zhǔn)化硬件接口抽象
- 坐標(biāo)變換服務(wù):tf2庫(kù)維護(hù)復(fù)雜的坐標(biāo)關(guān)系樹
- 行為管理服務(wù):通過actionlib實(shí)現(xiàn)長(zhǎng)時(shí)任務(wù)控制
四、實(shí)際應(yīng)用場(chǎng)景
這些系統(tǒng)服務(wù)在真實(shí)機(jī)器人中發(fā)揮著關(guān)鍵作用:
- 工業(yè)機(jī)器人通過坐標(biāo)變換實(shí)現(xiàn)精確運(yùn)動(dòng)控制
- 服務(wù)機(jī)器人利用行為管理完成復(fù)雜任務(wù)序列
- 自動(dòng)駕駛系統(tǒng)依賴消息記錄進(jìn)行算法驗(yàn)證
五、發(fā)展趨勢(shì)
新一代ROS2采用DDS通信中間件,在實(shí)時(shí)性、安全性和跨平臺(tái)能力上實(shí)現(xiàn)重大突破,為機(jī)器人系統(tǒng)服務(wù)帶來更強(qiáng)大的支撐。
從簡(jiǎn)單的“ROS烏龜”到復(fù)雜的機(jī)器人系統(tǒng),這些基礎(chǔ)服務(wù)構(gòu)成了機(jī)器人技術(shù)的堅(jiān)實(shí)底座。深入理解這些“龜”們背后的系統(tǒng)服務(wù),是開發(fā)高性能機(jī)器人應(yīng)用的關(guān)鍵所在。
如若轉(zhuǎn)載,請(qǐng)注明出處:http://m.qmonline.net.cn/product/9.html
更新時(shí)間:2026-10-22 00:05:32